2017년에 긱블에서 초창기 멤버로 활동할 때, 긱블은 자금난이 다소 있었다. 대표 친구는 이에 대한 작은 해법으로 학교에서 주관하는 프로젝트를 하나 받아왔다. 공학 관련 산출물을 내면 되는거였고, 예산은 대략 1천만원이었던걸로 기억한다. 대표 친구는 이 예산을 이용해 여러가지 메이킹 재료를 들였고... 사실 메이킹 재료가 잔뜩 들여질 때서야 그 친구가 프로젝트를 받아왔음을 알게됐다.
이 영상 0:30쯤에 스티로폼을 이용해 조각을 하는데, 그 때 들여진 메이킹 재료 중 하나가 바로 건축용 단열재 아이소핑크이다. 메이킹 재료를 들인건 정말 좋은 일이었다. 하지만 당연히 그 재료는 공짜가 아니었다. 프로젝트의 요구사항에 맞게 공학 관련 산출물을 내야했는데, 당시 모든 사람들은 긱블 안에서 하루하루를 살아내는데 정말 바빴다. 마침 당시 역할이 피벗팅되고있던 내가 프로젝트를 맡아보기로 했다. 대표 친구는 프로젝트를 받아올 당시 썼던 제안서에 "거대 로봇 손"을 만들겠다 적었다고 내게 말했다. 거대 로봇 손...? 한번도 그런 것을 본 적은 없었지만 요구사항 자체는 심플했다. 사람 키보다 큰, 기계적으로 움직이는 손을 만들면 됐다. 바로 리서치에 들어갔다.
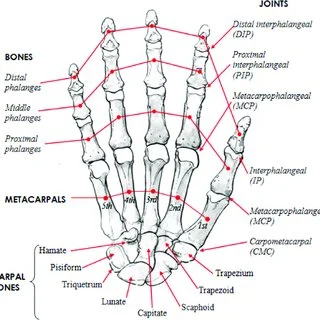
손은 다루기 정말 쉬운 대상인 반면 구현하기는 더렵게 어려운 대상이다. 손가락 하나만 보더라도 3개의 관절이 있고, 일부 관절의 DOF는 1보다 크기도 하며, 그런 손가락을 우리는 한 손에 5개에 갖고있는데다, 손가락과는 또 유별한 관절 (e.g. 엄지손가락을 손바닥쪽으로 굽히는데 쓰는 관절) 등이 그 작은데에 밀집되어있다. 물론 다행히?도 작게 만들 필요는 없었다. 이대로라면 그 비싼 다이나믹셀을 이 프로젝트에만 30개 가량 써야했다. 프로젝트 수지타산이 안 맞는다.
여러가지 레퍼런스를 찾아보는 과정에서 깨달은건 사람의 손가락은 생각보다 제어 자유도가 낮다는 사실이다. 우리는 손가락을 움직일 때 보통 3개의 관절을 각각 접고 편다고 인식하기보단 손가락 하나를 구부리고 편다고 인식한다. 이 사실을 이용하면 손가락 하나의 DOF를 1로 축약해서 설계할 수 있다. 대부분의 기계 손가락 프로젝트도 이런 가정하에 설계된 걸 확인할 수 있었다. 문제는 이런 프로젝트들이 대부분 손가락을 움직이는데에 실의 장력을 이용한다는 것이다. 사람 키만큼 큰 손을 만들기에 실의 장력에 의존하는 구조는 희망이 없어보였다.
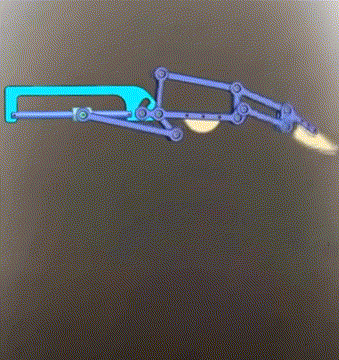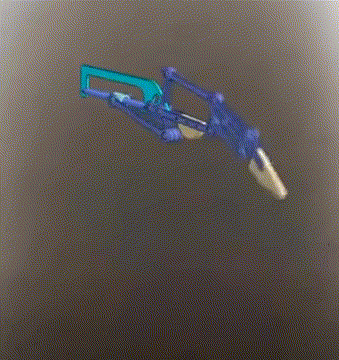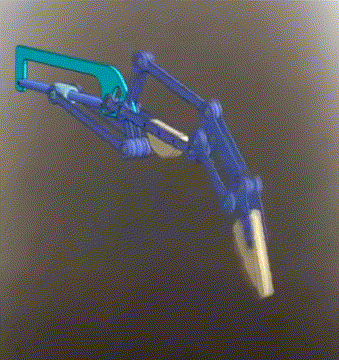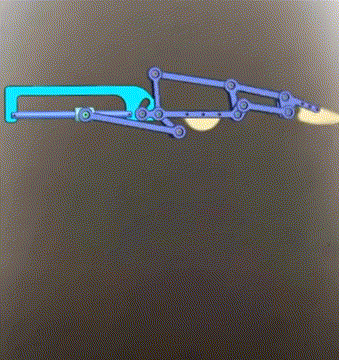
그러던 중 나의 주의를 끈 것은 손가락을 링크의 연속으로 표현하는 방식이었다. 실의 장력에 의존할 필요도 없고, 접힘부 응력 같은걸 도입할 필요도 없고, 모든 부분을 회전으로 표현할 수 있으며, 구동부도 회전으로 표현할 수 있었다. 당시 나노융합기술원이라는 시설에서 3D프린팅을 할 수 있었기에 3D프린팅으로 작은 프로토타입을 만들었다. 당연히 구동부는 손으로 돌리는거였고. 각도를 좀 더 정밀하게 조절할 필요는 있었지만 정말 마법처럼 잘 동작했다. 근데... 뭘로 크게 만들지?
3D프린터로는 아마 내가 마흔살이 되어도 완성할 수 없을 것 같았다. 그래서 나노융합기술원에 있던 또다른 장비인 레이저커터를 이용해보기로 했다. 아크릴 판재를 사서 손가락에 필요한 모양을 만들고, 그것을 조립하면 되겠다. 축은... 당시 나는 불행하게도 베어링이라는 개념이 없던 때여서 아크릴로 축을 만들어 쓰기로 했다. 역시 레이저커터로 만드는 것이다.
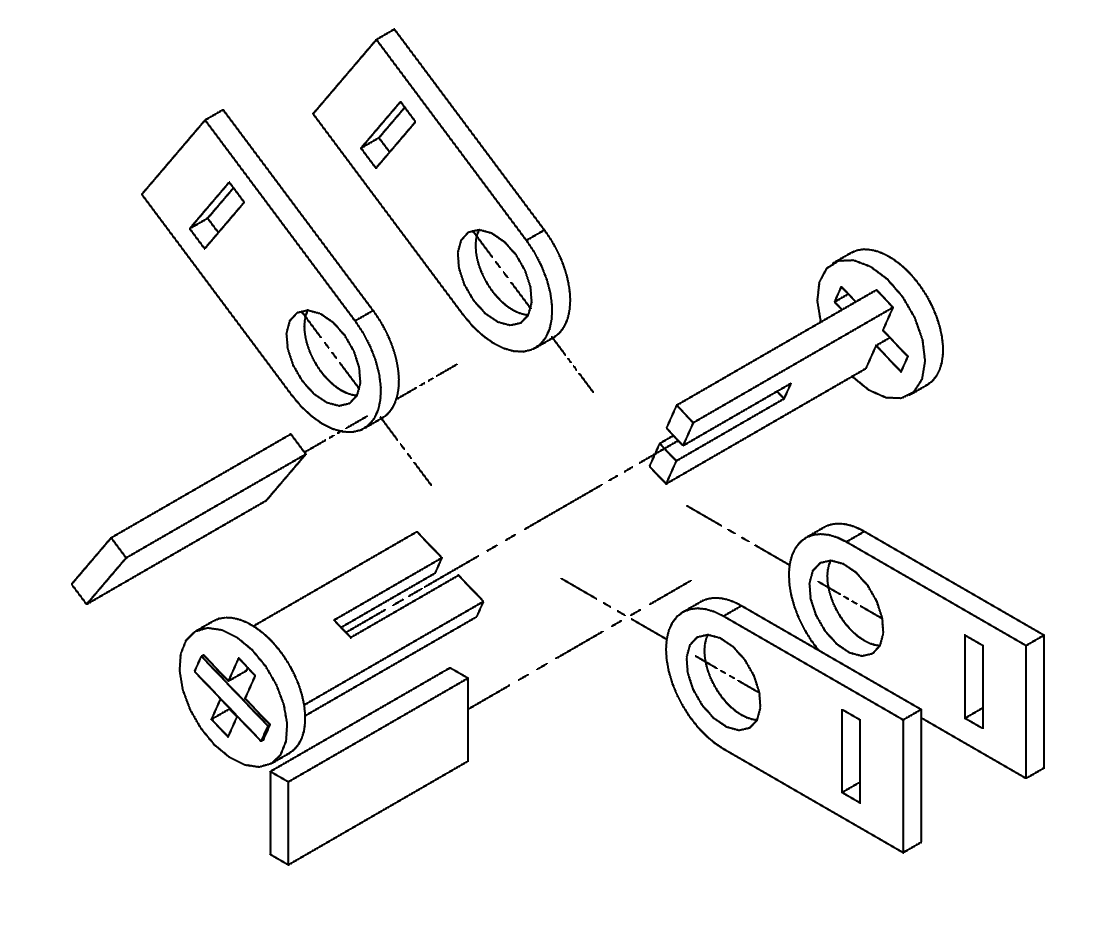
이런 형태로 모든 관절과 뼈가 구성되었다. 아크릴로 만든 샤프트, 5T를 고려한 공차, 두 아크릴 판재를 나란히 놓아 만든 뼈. 그리고 손가락 하나(대략 1.5m쯤 됐다)를 프로토타입하여 영겁의 시간동안 레이저커팅을 한 뒤 작업실에 돌아와서 조립했다. 조금 뻑뻑하긴 하지만... 움직인다!
그리고 바로 박살났다.
아크릴은 굉장히 무거운 물질이다. 그러나 스스로의 무게를 지탱할 만큼의 튼튼함은 탑재하지 않았다. 샤프트, 샤프트와 맞닿는 홀, 손가락 끝을 지탱하는 손가락 뿌리 뼈 등등 하중을 받는 모든 부분이 박살났다. 야심찬 프로토타입을 잃은 나의 고통은 바로 다음 질문으로 이어졌다. 레이저커터로 가공 가능한 더 가벼운 물질은 뭐가 있지? 페페를 만들때 사용된 아이소핑크가 떠올랐다. 아이소핑크는 가볍다. 아주 훌륭한 단열재가 되기 위해 내부에 촘촘히 공기가 차있기 때문이다. 당연히 아이소핑크는 약점도 있다. 휘는 힘을 받으면 바로 부러질거고, 축과 같이 미끄러지는 움직임을 내기엔 마찰력이 매우 높은데다, 축과 같은 구조를 만들 수 있을 정도로 정밀한 가공도 불가능하다. 이 때 너무나 흔한 재료가 눈에 들어왔다. MDF! MDF는 적당히 가볍고 적당히 강하다. MDF는 아이소핑크보다 무겁고 잘 휜다는 단점이 있지만, 그건 MDF 혼자일 때의 이야기다. MDF와 아이소핑크를 같이 써보자.
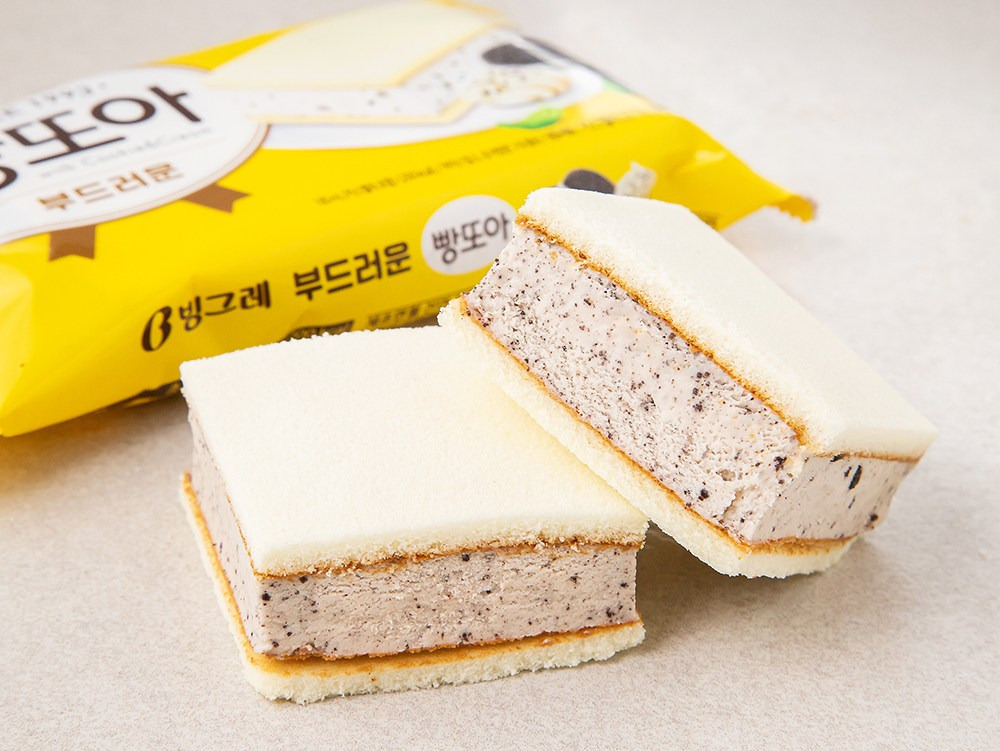
나와 동료들은 이 놀라운 방식을 일컬어 "빵또아 메쏘드"라고 불렀다. MDF를 아이소핑크 위 아래로 붙여 가볍고 굵은 뼈를 만들 수 있다. 그리고 축은 역시 십자 모양으로 끼운 MDF를 사용하기로 했다. 로봇손 자체가 이미 굉장히 크기 때문에 빵또아 메쏘드로 만든 손가락도 다이나믹셀이 버틸 수 없는 수준의 관성모멘트를 갖고있었다. 인장스프링을 달아서 균형추 역할을 하도록 하고 손목 움직임은 기어비를 높이는 등 여러가지 서커스를 한 끝에 아무튼 전장 3m 정도의 <거대 로봇 손>이 완성되었다.
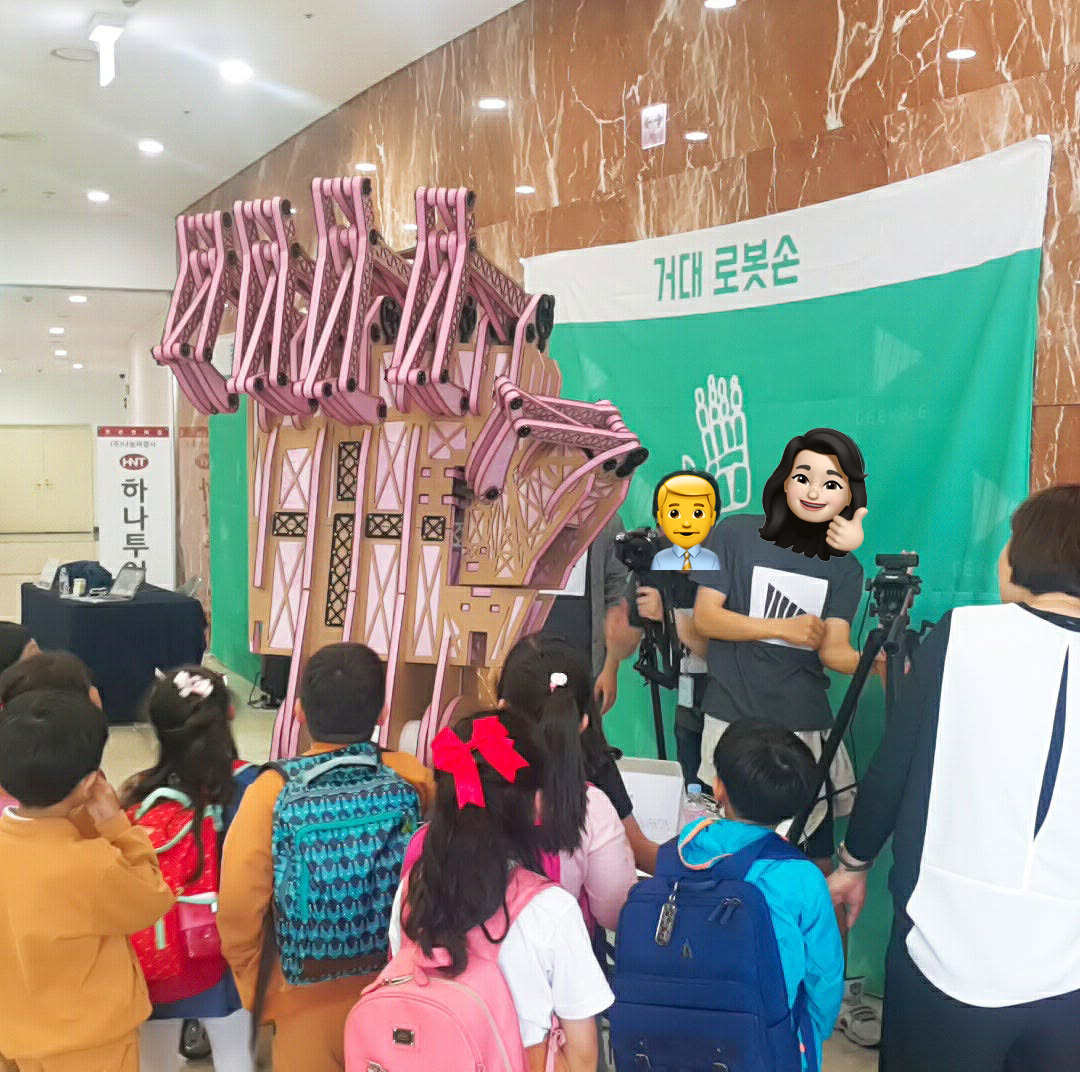
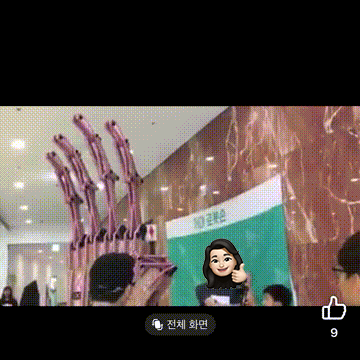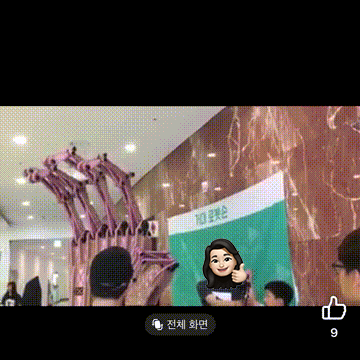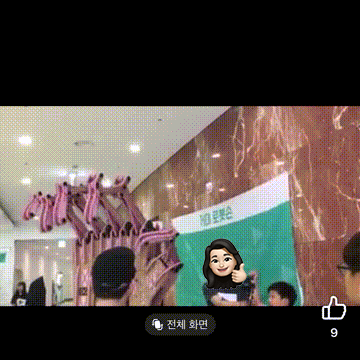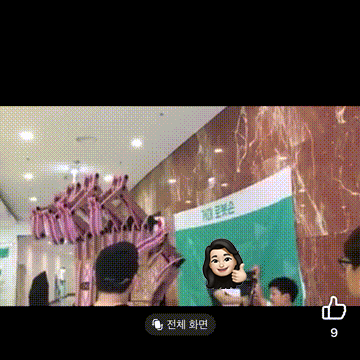
지금은 만들 상상만 해도 아득하다... 자료가 별로 남아있지 않은게 아쉽다.