기록을 위한 메이킹 (1): 전동 카메라 암
로그를 어떻게 써야하나 계획하는 과정에서, 나는 메이킹 로그에 메이킹 글을 쓰기 위해서는 과정을 담은 사진이 많이 필요하다는 생각을 했다. 하지만 나는 공작을 하면서 중간중간 사진을 찍는 버릇이 안 되어있다. 그리고 공작 중간중간 사진을 찍는 생각만으로 벌써 공작에 집중이 안된다. 대체 메이킹 유튜브 하는 사람들은 어떻게 메이킹도 하고 인서트도 따는걸까? 그래서 나는 메이킹 전 과정에서 나의 시점을 따라가며 사진을 대신 찍어줄 무언가를 만들자고 다짐했다.
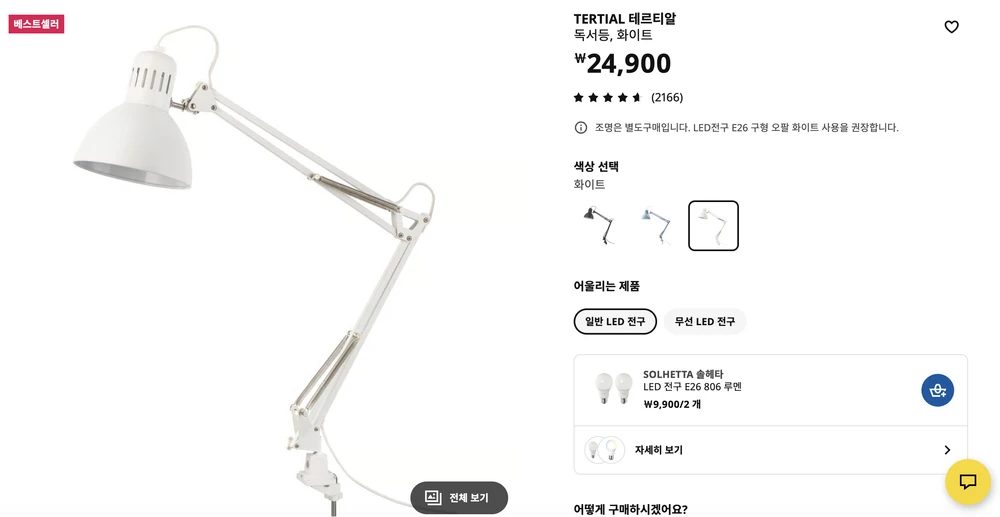
처음 계획한 건 컴퓨터 비전을 이용해 기계 팔에 달린 카메라를 자율적으로 조종해 사진을 수집하는 프로젝트였다. 집에 있는 이케아 테르티알 전등을 개조해서 쓰기로 마음먹었다.
나에게는 소니 ZV-1이 있다. 그리고 멋지게도 오픈소스로 카메라를 제어하는 라이브러리는 이미 누가 잘 만들어놓았었다. 30분만에 파이썬으로 ZV-1을 수월하게 제어하고 사진도 찍을 수 있었다. 근데… 카메라를 조작한다고 기계 팔이 자동으로 움직이는건 아니니까. 1) 기계 팔이 적절하게 움직이도록 구조를 바꾸고 2) 움직일 수 있는 동력원을 부착하고 3) 그걸 카메라 화면이나 기타 센서를 이용해 자율로 움직여야 한다.
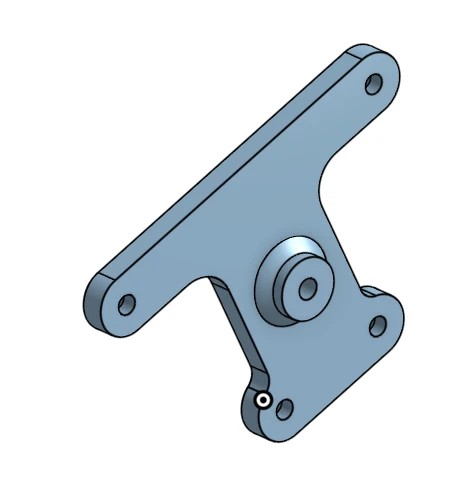

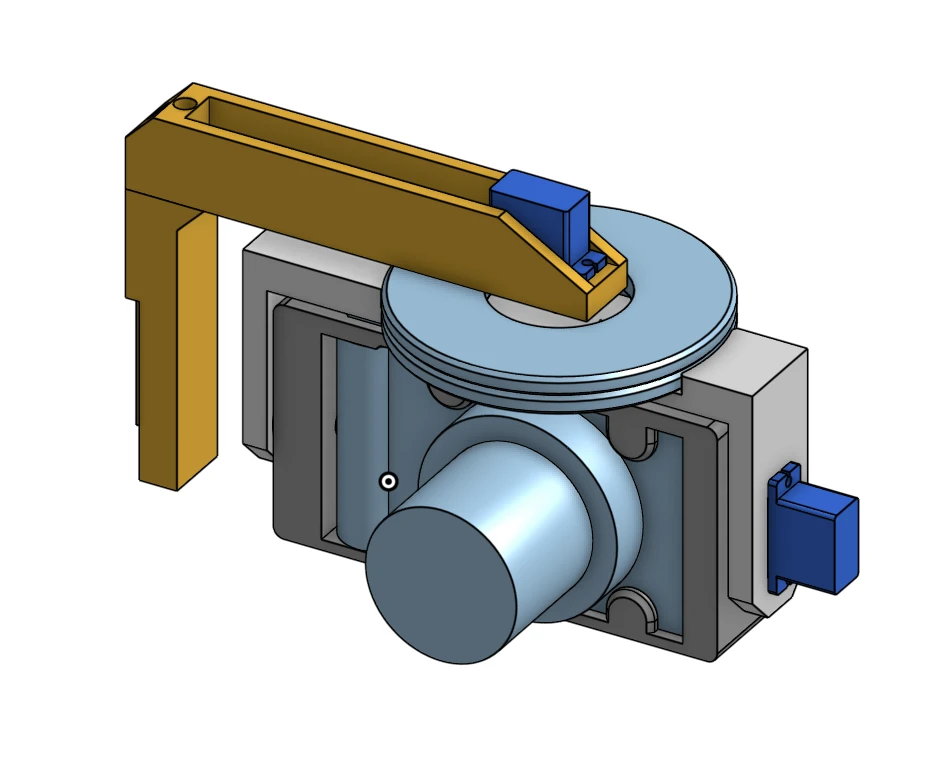
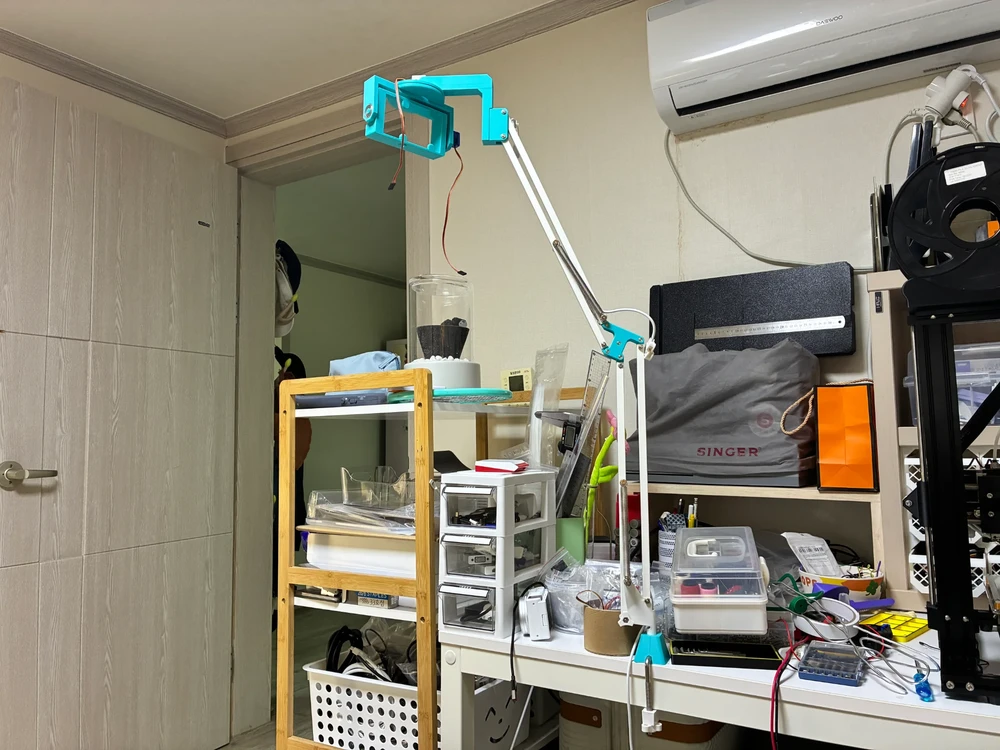
테르티알은 팔꿈치 관절을 접고 펼 때 말단의 각도가 같이 변한다. 제어할 때 매우 귀찮을 것이기 때문에 완전한 평행사변형 링크로 만들었다. 아울러 저렴한 서보모터를 이용해 말단에 달린 카메라 앵글을 조절할 수 있도록 설계했다.
그러나 이제 자율 제어를 해야한다고 생각하니 너무 막막했다. “제어” 쪽이 아니라 “자율” 쪽이 매우 막막했다. 컴퓨터 비전 모델 좋은 것들이 많이 나왔지만, 그걸 자율 제어에 적용하는 일은 완전 다른 일이었다.
내가 원하는 것은 심플했다. “내가 작업하고 있는 부분을 확대해서 간간히 찍어줄 것.” 그러나 “내가 작업하고 있는 부분”을 어떻게 감지할 것이며, 그 “작업하고 있는 부분”에 나를 방해하지 않으면서 어떻게 도달하게 할 것이냐에 대답해야했다. 이 모든게 너무 막막해서 이 프로젝트는 잠시 접어두고 다른 방안을 강구했다.